هل يمكن للأيدي الاصطناعية أن تشعر باللمس؟ تقنية الاستشعار الإلكترونية

يعتمد الإمساك بالأشياء دون كسرها على حاسة لمس دقيقة ونظام تحكم دقيق للغاية، وهي مهارة تمثل تحدياً كبيراً للأشخاص الذين يستخدمون اليد الروبوتية الاصطناعية.
يتعين عليهم التكيف مع عالم يجعل فيه غياب التغذية الراجعة اللمسية الطبيعية من المهام اليومية تحدياً حقيقياً. ولإتقان الإمساك بجسم ما، يتعين عليك فهم المعلومات التي تحصل عليها من اللمس.
لذلك، عندما نتساءل عما إذا كان بإمكان اليد الإلكترونية الاصطناعية الشعور باللمس، يتعين علينا النظر في كيفية نجاح التكنولوجيا الحالية في سد الفجوة التي خلفها غياب الإحساس الطبيعي. فالأمر كله يتعلق بالتفاعل بين إشارات العضلات والاستجابات الميكانيكية وأنظمة التغذية الراجعة التي تترجم اللمس إلى شيء حقيقي.
إن فهم كيفية إحساس الأطراف العلوية الحديثة واستجابتها لبيئتها لا يقتصر فقط على الأجهزة والمكونات؛ بل يتعلق بالبرمجيات وأنظمة التغذية الراجعة التي تحول اللمس إلى شيء يمكنك التفاعل معه. وهنا يأتي دور الحلول الهندسية التي تعالج الحقائق المادية لوظيفة الطرف الاصطناعي وحاجة المستخدم إلى وعي موثوق بالأشياء المحيطة به.
كيف يختلف اللمس البيولوجي عن التغذية الراجعة لليد الإلكترونية القياسية؟
الجهاز العصبي البشري هو نموذج رائع في التفاعل السلس مع العالم. لكن الأيدي الاصطناعية لا يمكنها محاكاة ذلك، لذا يتعين عليها الاعتماد على طرق مختلفة لتعويض النقص في الأعصاب الحسية الطبيعية. ويساعدنا إدراك هذا الاختلاف على رؤية الحدود التي يواجهها المهندسون عند تصميم التغذية الراجعة للأطراف الاصطناعية.
لماذا تكتسب المستقبلات الميكانيكية الطبيعية كل هذه الأهمية؟
يحتوي الجلد البيولوجي على شبكة واسعة من المستقبلات المجهرية التي تكتشف التغيرات اللمسية الفورية. لا تشتمل الأطراف الاصطناعية القياسية للأطراف العلوية على هذه الشبكات البيولوجية الطبيعية، مما يعني أن الطرف الاصطناعي لا يمكنه نقل الأحاسيس اللمسية المباشرة بشكل طبيعي من خلال مادته الخارجية.
عبء الاعتماد على الرؤية
يعتمد معظم مستخدمي الأطراف الاصطناعية ذات الإشارات العضلية الكهربائية بشكل كبير على مراقبة أيديهم الاصطناعية لتحديد قوة الإمساك والضغط. الأمر يشبه مراقبة شاشة التلفزيون باستمرار؛ حيث يتعين عليهم المراقبة بعناية لتجنب إسقاط الأشياء أو سحقها. وقد يكون ذلك مرهقاً ذهنياً وبسرعة كبيرة.
وقد أظهرت الدراسات أنه عند وجود إشارات لمسية، يمكن للمستخدمين التعامل مع الأشياء بسرعة ودقة أكبر. وقد صنف المشاركون التغذية الراجعة اللمسية على أنها أكثر أهمية من التغذية الراجعة البصرية للتحكم الفعال.
التحكم في المحرك ذو الحلقة المغلقة، الدماغ الاصطناعي
تتميز الأطراف الاصطناعية المتقدمة ببنية تحكم داخلي في المحرك ذو حلقة مغلقة. وبدلاً من الاعتماد على المسارات العصبية المباشرة، تراقب برمجيات النظام باستمرار المقاومة الداخلية و وضعية الأصابع في الوقت الفعلي أثناء عمل اليد. وعندما تلامس الأصابع جسماً ما، يسجل النظام الحدود المادية لتوجيه القوة الميكانيكية بدقة.
كيف تتيح معالجة الإشارات الحيوية تحكماً أكثر طبيعية؟
قبل أن تتمكن اليد الاصطناعية من الاستجابة بدقة، يتعين عليها فك تشفير إشارات عضلات المستخدم. ويبدأ ذلك بالتقاط النشاط الكهربائي من العضلات المتبقية وتحويله إلى أوامر حركة.
إشارات العضلات الكهربائية متعددة القنوات للإدخال الدقيق
تكتشف المستشعرات السطحية الموضوعة داخل تجويف الطرف الاصطناعي المخصص إشارات تخطيط كهربائية العضل (EMG) الناتجة عن انقباضات العضلات المتبقية.
ويمكن تهيئة نظام التحكم الداخلي لمعالجة المدخلات من إشارات EMG القياسية أحادية القناة، أو ثنائية القناة، أو تخطيطات المفاتيح البسيطة، اعتماداً على الاحتياجات الفسيولوجية للمريض. وهذا يتيح لوحدة المعالجة ترجمة بيانات العضلات الخام مباشرة إلى حركات تناسبية سريعة الاستجابة.
تصفية الضوضاء والتقاط الرغبة في الحركة
يمكن أن تكون بيئة تجويف الطرف الاصطناعي مليئة بالتشويش، مع وجود العرق وتغيرات الجلد وحركة الأقطاب الكهربائية التي تؤثر على وضوح الإشارة. وتعمل خوارزميات المعالجة على تصفية هذا التشويش لعزل إشارات العضلات الحقيقية.
وبمجرد الحصول على إشارات واضحة، يحول البرنامج هذه الإشارات إلى أوامر لسرعة الأصابع وقوة القبضة. وتعمل هذه المعالجة السريعة على تقليل وقت التأخير وتمنح المستخدمين تحكماً سلساً وسريع الاستجابة يبدو أكثر سهولة وتلقائية. وتعد تصفية الإشارات الموثوقة أمراً أساسياً لتشغيل الأطراف الاصطناعية بسلاسة واتساق.
تحكم سريع الاستجابة لاستخدام مريح بلا عناء
عندما تترجم إشارات العضلات مباشرة إلى حركة أصابع بطريقة طبيعية للغاية، لا يتعين على المستخدمين بذل مجهود متكرر لمجرد الحصول على قبضة جيدة. وتتحرك اليد بسلاسة وبشكل طبيعي بالتزامن مع انقباضات العضلات وبالقدر المناسب تماماً من القوة.
ومن خلال معالجة بيانات العضلات الواضحة وعالية الدقة عبر مصفوفات سطحية محسنة، يتيح النظام تحكماً تناسبياً فورياً. وتضمن هذه الاستجابة الفيزيائية البديهية قدرة المستخدمين على ضبط قوة القبضة النشطة ديناميكياً بناءً على شكل الجسم المستهدف ومدى قابليته للكسر.
كيف تجعل محركات الأصابع المستقلة اليد الاصطناعية تبدو وكأنها يد حقيقية؟
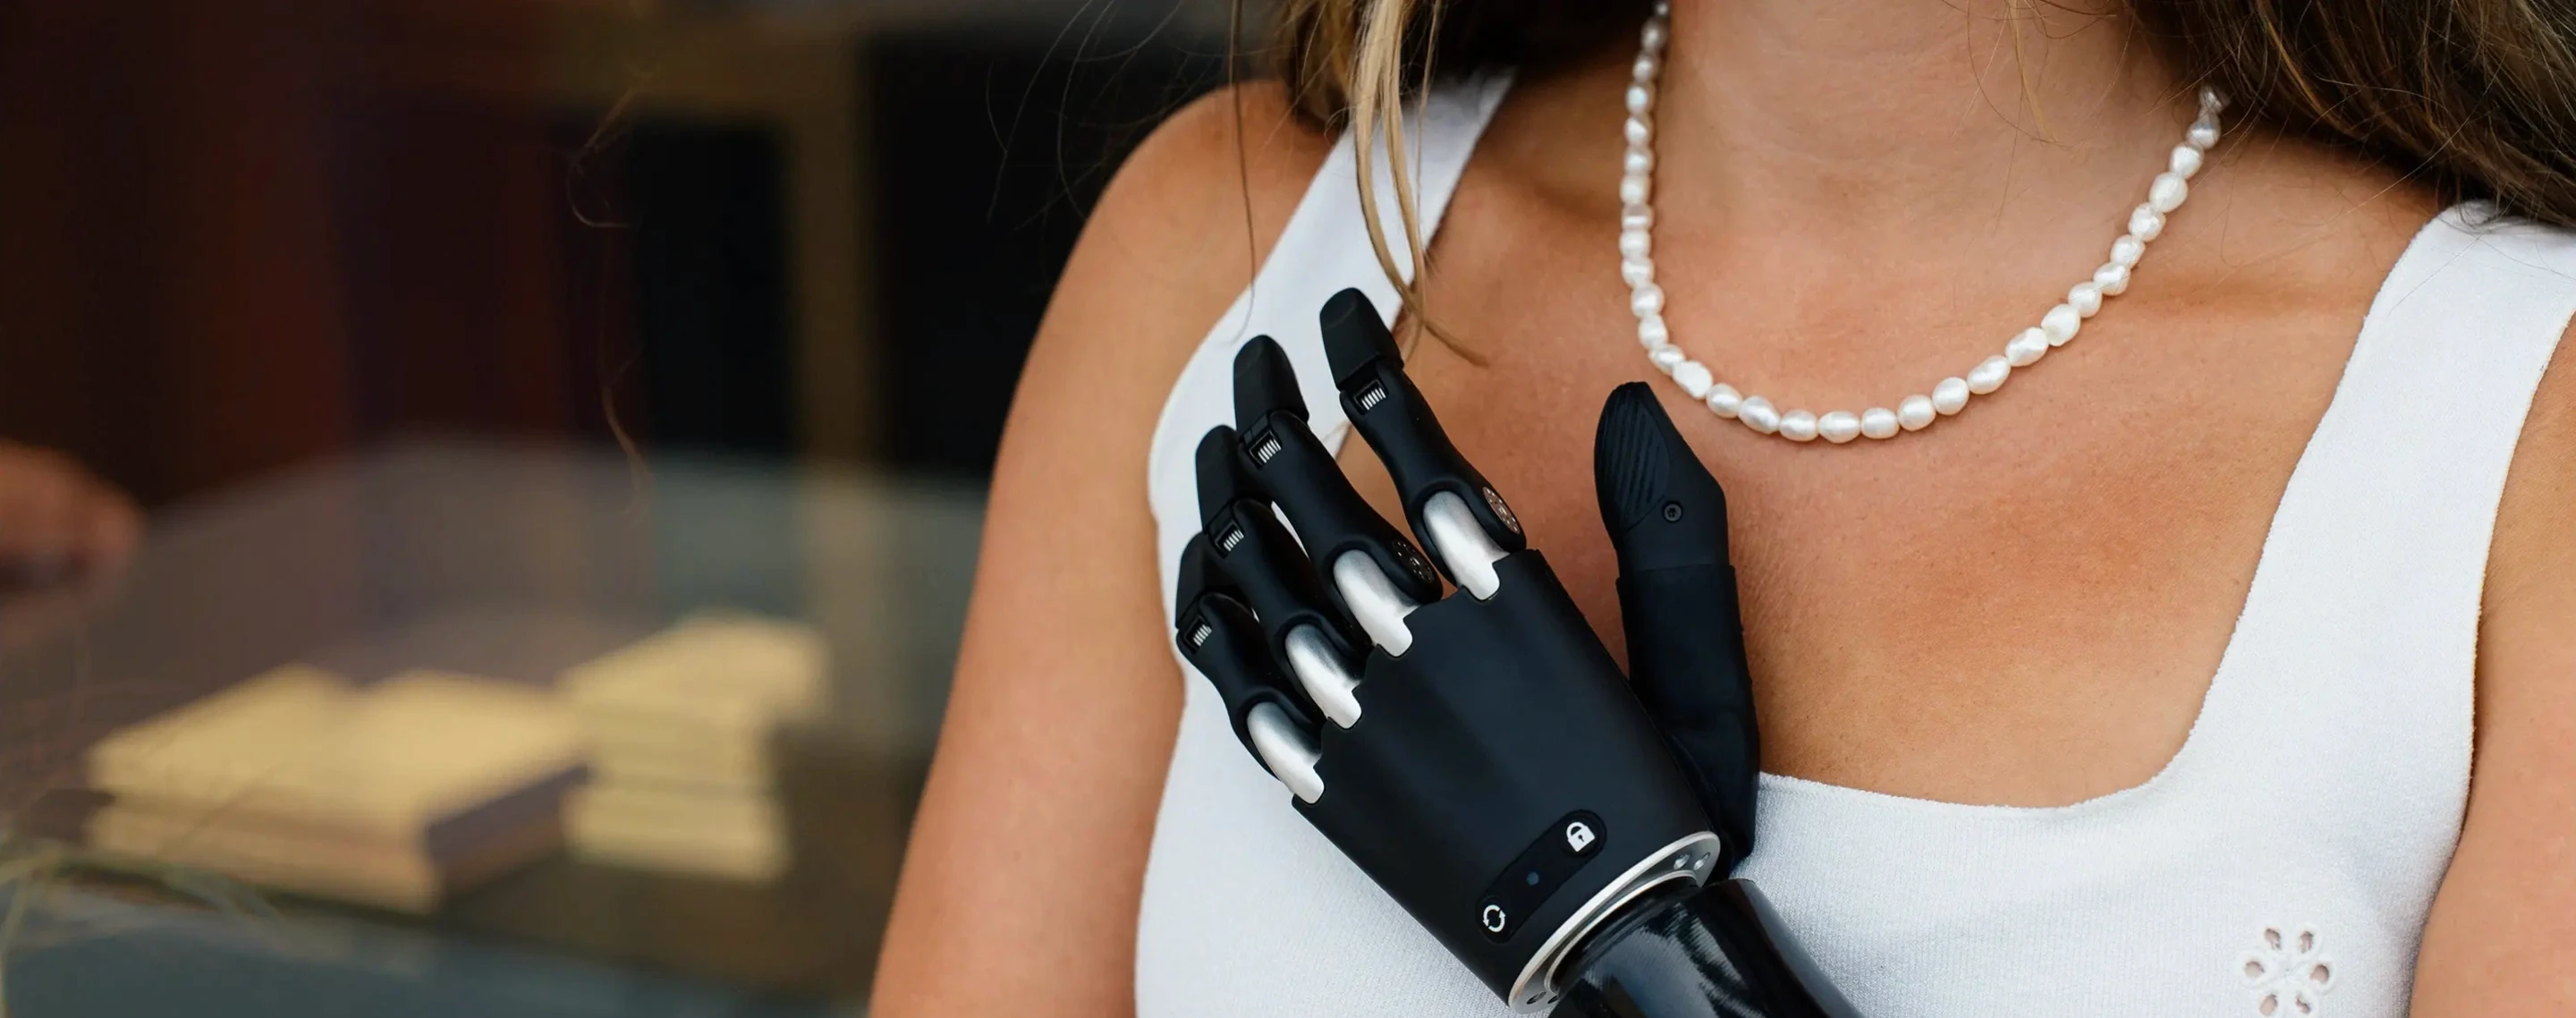
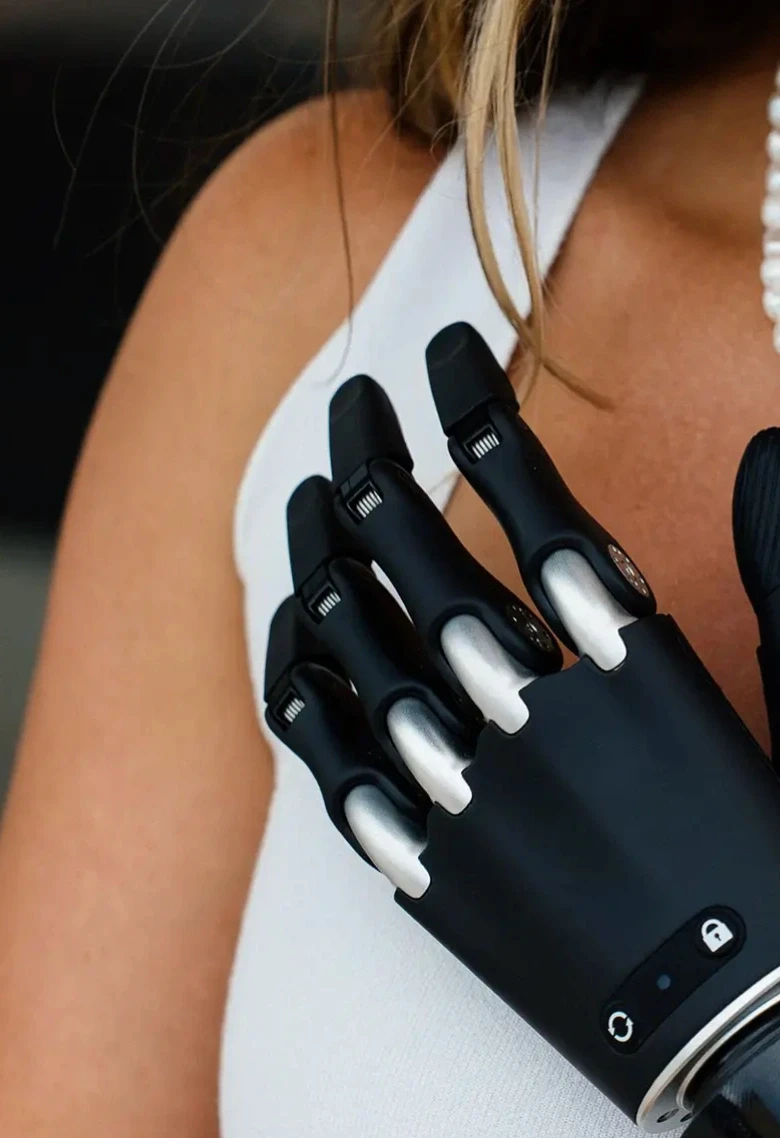
لا يقتصر الأمر على البرمجيات التي تمنح اليد الاصطناعية طابعها الخاص؛ بل إن طريقة تصميمها المادي تلعب دوراً كبيراً أيضاً. على سبيل المثال، إذا كانت اليد الاصطناعية تحتوي على أصابع مجهزة بمحركات فردية، فيمكنها حقاً تكييف قبضتها مع شكل أي شيء تمسكه، وهو أمر لا يمكن للتصاميم الصلبة ذات المحرك الواحد مضاهاته.
كيف تساعدك اليد ذات التحكم الفردي بالأصابع على الإمساك بالأشياء؟
يمكن لكل إصبع في اليد الاصطناعية ذات التحكم الفردي أن يتوقف ببساطة عن الحركة عندما يواجه قدراً من المقاومة. ولا تضطر اليد إلى فرض قبضة صلبة، بل يمكنها في الواقع تشكيل نفسها حول الشيء الذي تحاول الإمساك به، وهو ما تفعله يد Zeus للحصول على أقصى قدر من التلامس وأمان القبضة.
عندما تتمكن اليد من الالتفاف حول أشكال غريبة حقاً
إن امتلاك أصابع يمكنها التحرك بشكل مستقل على هذا النحو يعني أن اليد يمكنها الالتفاف حول جميع أنواع الأشياء غير المنتظمة، أو المقابض، أو الأدوات، أو مجرد الأشياء الغريبة بعض الشيء، دون الحاجة إلى تطبيق ضغط كبير. بل إن بعض الأطراف الاصطناعية تحتوي على إطار داخلي صلب مغطى بطبقة خارجية ناعمة لتسهيل هذا النوع من التكيف بشكل أكبر.
من خلال توزيع القوة بالتساوي، يمكن لليد الإمساك بالأشياء بأمان دون أن يضطر المستخدم إلى قضاء كل وقته في ضبط القبضة أو التفكير فيما يجب فعله بعد ذلك. وكل هذا يجعل المهام اليومية أسهل بكثير وأكثر أماناً.
عندما يتم التحكم في قوة القبضة بواسطة إشارات العضلات تماماً مثل الشيء الحقيقي
يستطيع المستخدمون التحكم في قوة القبضة بمجرد ضبط إشارات عضلاتهم، والتي يمكن ترجمتها بعد ذلك إلى حركة أصابع وضغط تناسبيين. ونظراً لأن كل إصبع يمكنه الاستجابة بشكل مستقل، يمكن لليد تطبيق المقدار المناسب تماماً من القوة في المكان المناسب تماماً.
وهذا يسهل على المستخدم بكثير تتبع ما يجري وبناء ثقته في أن الطرف الاصطناعي سيتصرف كما يتوقع منه. ويبدو الإمساك بالأشياء أكثر سهولة وقابلية للتنبؤ، لذا يمكن للمستخدمين التركيز على إنجاز الأمور بدلاً من التفكير المستمر في الطرف الاصطناعي.
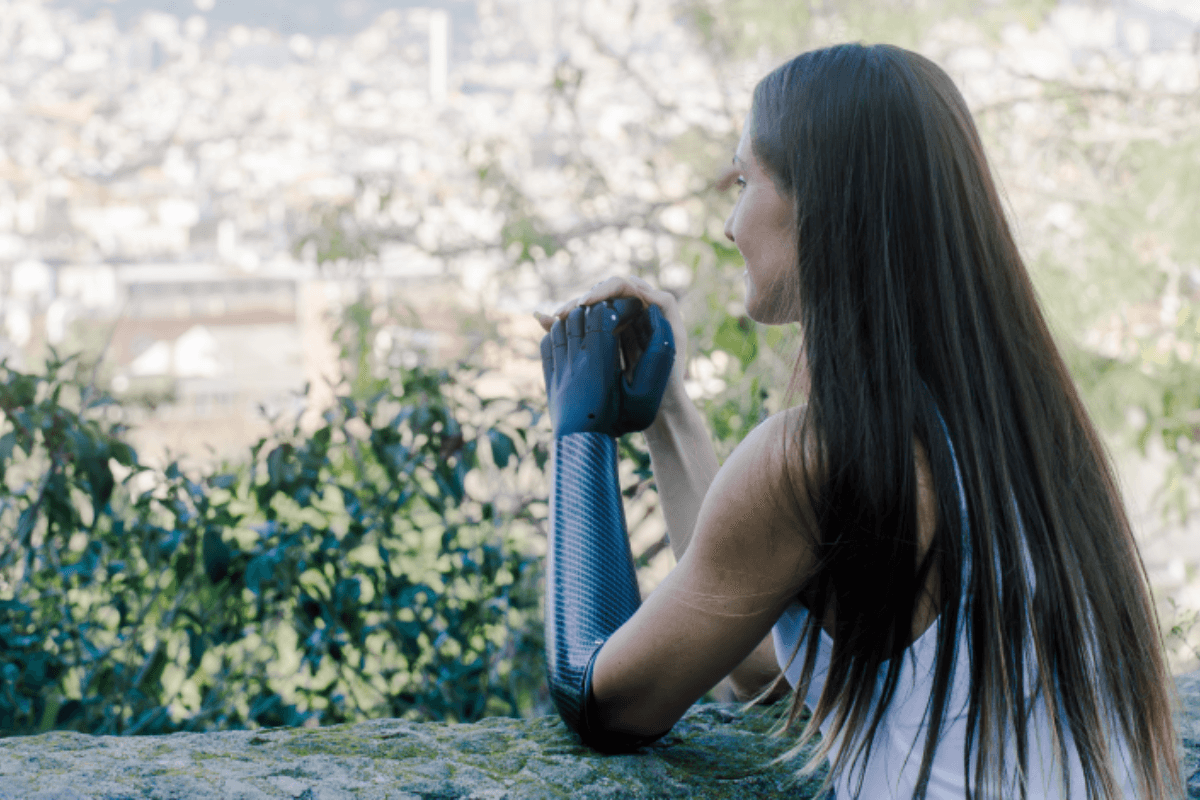
كيف توازن مجموعة منتجات Zeus بين القوة والحساسية؟
ولكن لكي تكون اليد الاصطناعية مفيدة، يجب أن تكون قادرة على موازنة القوة والحساسية. يوفر الهيكل القياسي ليد Zeus حداً أقصى لقوة القبضة النشطة عالية الإنتاجية يصل إلى 152 نيوتن (34.17 رطل/قوة) من الضغط المستمر، مما يجمع بين القوة الميكانيكية والسرعة المطلقة من خلال الفتح أو الإغلاق الكامل في حوالي 1.2 ثانية.
وبالنسبة للأفراد الذين يحتاجون إلى أداء أخف من اليد الإلكترونية الاصطناعية، يولد الطراز المدمج قوة قبضة نشطة قوية تبلغ 120 نيوتن مصممة للمرونة اليومية، مما يسرع وقت تشغيلها الكامل ليصل إلى 0.8 ثانية بشكل سريع للغاية.
عندما تكون اليد الاصطناعية متوافقة مع شاشات اللمس
من الميزات المفيدة ليد Zeus Hand V2 إصبع السبابة المتوافق مع شاشات اللمس. يتيح ذلك للمستخدمين التفاعل مع الهواتف الذكية ولوحات المصاعد والأسطح الأخرى الحساسة للمس باستخدام أيديهم، دون الحاجة إلى إزالة الطرف الاصطناعي أو الاعتماد على أداة منفصلة. بالنسبة للاستخدام اليومي، يعني هذا أن المهام الرقمية البسيطة، مثل التحقق من الرسائل، وتصفح التطبيقات، أو الضغط على الأزرار الحساسة للمس، تصبح أسهل في الوصول وأقل إزعاجاً للروتين اليومي.
أنماط القبضة المناسبة تماماً للمهمة المطلوبة
كما تتميز مجموعة منتجات يد Zeus بمرونة كبيرة في طريقة تكيفها مع أنماط القبضة المختلفة، مما يجعلها أداة مفيدة للغاية لجميع أنواع المهام المختلفة. ويدعم النظام تنوعاً وظيفياً مطلقاً، حيث يتميز بـ 14 نمط قبضة محدد مسبقاً إلى جانب 10 ملفات تعريف قابلة للتكوين من قبل المستخدم والتي يمكن تخصيصها عبر التطبيق الرقمي المصاحب لتلبية احتياجات نمط الحياة المتنوعة.
ويتميز الهيكل القياسي ليد Zeus بقدرة رفع مذهلة للطرف الاصطناعي الذي يعمل بالكهرباء العضلية تصل إلى 35 كيلوغراماً (77 رطلاً) عند تنفيذ وضعية قبضة الخطاف الوظيفية لتوزيع الأحمال الرأسية الثقيلة بأمان.
الأسئلة الشائعة
كيف تعرف الأصابع متى تتوقف عن الإغلاق؟
يعمل كل إصبع عبر محرك دفع مستقل، مما يسمح للإصبع بالتوقف تلقائياً لحظة مواجهته لمقاومة مادية. وبدلاً من إجبار الجسم على اتخاذ شكل صلب، تتشكل الأصابع بشكل مستقل حول منحنيات العنصر لتحسين ملامسة السطح وزيادة ثبات القبضة إلى أقصى حد.
ما الذي يحدث مع إشارات العضلات الكهربائية (EMG) عندما يتعلق الأمر بالتحكم؟
توجد مستشعرات داخل التجويف تلتقط النشاط الكهربائي في عضلاتك. ثم يترجم البرنامج ذلك إلى حركات للأصابع وحتى إلى القوة التي تستخدمها. وهذا يعني أنه يمكنك التحكم في طرفك الاصطناعي في الوقت الفعلي.
هل يمكن للأشخاص الذين لديهم أيدٍ اصطناعية استخدام الهواتف الذكية؟
نعم بالتأكيد. تدمج يد Zeus Hand V2 ميزة السبابة النشطة الرقمية المتخصصة التي تتيح للمستخدمين تصفح شاشات اللمس السعوية على الهواتف الذكية والأجهزة اللوحية بسلاسة دون الحاجة إلى أي تعديلات خارجية.
ما هي الحدود الميكانيكية التي تحدد حدود الحمل الرأسي لليد؟
يتسع الهيكل القياسي ليد Zeus بأمان لسعة رفع رأسية تصل إلى 35 كيلوغراماً (77 رطلاً) عند استخدام تخطيط قبضة الخطاف الوظيفية. بالنسبة للطراز المدمج، يوفر الهيكل سعة حمولة رأسية تصل إلى 20 كيلوغراماً للتعامل بشكل موثوق مع مهام الحمل اليومية.
كيف يؤثر التحكم الفردي بكل إصبع على الثقة في القبضة؟
إنه يتيح لليد التكيف مع شكل أي شيء تحاول الإمساك به، مما يعني أنك لا تضطر إلى التحقق باستمرار للتأكد من حصولك على قبضة جيدة؛ فالأمر يبدو آمناً ببساطة.
جسر الفجوة بين المستخدمين وعالمهم
يعمل الباحثون بجد لتمكين الأيدي الاصطناعية من الشعور بالأشياء والتفاعل معها بشكل أفضل. لم نصل بعد إلى محاكاة الأحاسيس الدقيقة للجلد البشري تماماً، لكننا نقترب من ذلك مع الأطراف الاصطناعية التي تجمع بين التصميم الذكي ومعالجة الإشارات الذكية حقاً.
إنها ميزات مثل محركات الأصابع التي تتكيف مع ما تفعله، وحقيقة أنها تعمل مع شاشات اللمس، وهذا النوع من الأشياء يحدث فرقاً حقيقياً في العالم الحقيقي للناس.
تتحد بنيات التحكم التناسبي، وتوقف المحرك ذو الحلقة المغلقة، وتحديدات القبضة القابلة للتخصيص لضمان عمل الطرف الاصطناعي كامتداد متوقع وسريع الاستجابة للمستخدم. وسيساعد هذا بشكل أساسي الأشخاص على التفاعل مع الأشياء بثقة أكبر في العالم الحقيقي.
ألقِ نظرة على أحدث الابتكارات في أطراف الأطراف العلوية الاصطناعية وتعرف على كيف يمكن لهذه الأفكار الجديدة أن تحدث فرقاً حقيقياً في حياتك اليومية من خلال مساعدتك على إعادة التواصل مع محيطك.
اتصل بـ Aether Biomedical لمعرفة كيف يمكن لتكنولوجيتنا أن تلائم احتياجاتك وتلبيها.

تابع القراءة
شاهد زيوس أثناء العمل عبر البيئات السريرية حول العالم